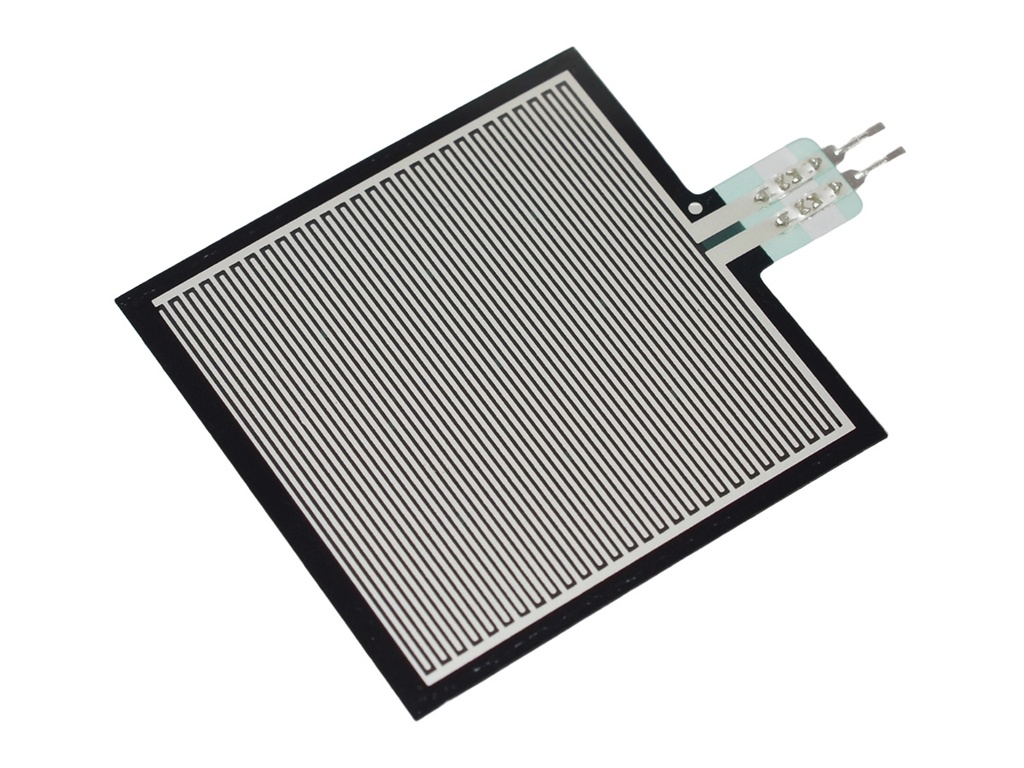
El RP-S40-ST es un sensor de presión de película delgada, flexible y cuadrado, desarrollado por DFRobot, ideal para medir fuerza o presión en aplicaciones donde se requiere sensibilidad, bajo perfil y rápida respuesta.
¿Qué es el RP-S40-ST?
Es un sensor resistivo que cambia su resistencia interna según la presión aplicada. Está construido con una película ultrafina (0.45 mm) que contiene materiales conductores y sensibles a la presión. Cuando se aplica fuerza en su área activa, la resistencia disminuye proporcionalmente.
Características
| Parámetro | Valor |
|---|---|
| Dimensiones | 40 mm × 40 mm |
| Espesor | 0.45 mm |
| Rango de presión | 20 g – 10 kg |
| Resistencia inicial | >10 MΩ (sin presión) |
| Resistencia activada | <200 kΩ (con presión mínima) |
| Tiempo de respuesta | <10 ms |
| Tiempo de activación | <0.01 s |
| Temperatura de operación | -40 °C a +85 °C |
| Vida útil | >1 millón de ciclos |
| Histéresis | ±10% |
| Frecuencia de medición dinámica | Hasta 10 Hz |
¿Cómo se prueba?
- Conexión básica: Se conecta en un divisor de voltaje con una resistencia fija ( R_0 ) y se alimenta con un voltaje constante ( V_c ).
- Lectura analógica: El voltaje de salida ( V_{\text{out}} ) se mide con un microcontrolador (Arduino, ESP32, etc.).
- Cálculo de presión: A partir de la variación de ( V_{\text{out}} ), se estima la fuerza aplicada usando la fórmula:

Donde ( R_s ) es la resistencia variable del sensor.
- Calibración: Se recomienda aplicar pesos conocidos y registrar los valores para generar una curva fuerza vs voltaje.
Aplicaciones comunes
- Robótica: detección de agarre en pinzas o grippers.
- Dispositivos médicos: monitoreo de presión en camas o sillas.
- Wearables: zapatillas inteligentes, plantillas de presión.
- Interfaz humano-máquina: botones sensibles a presión.
- Automatización: detección de presencia o contacto suave.
Su fragmento dinámico se mostrará aquí...
Este mensaje se muestra porque no proporcionó un filtro y una plantilla para usar.