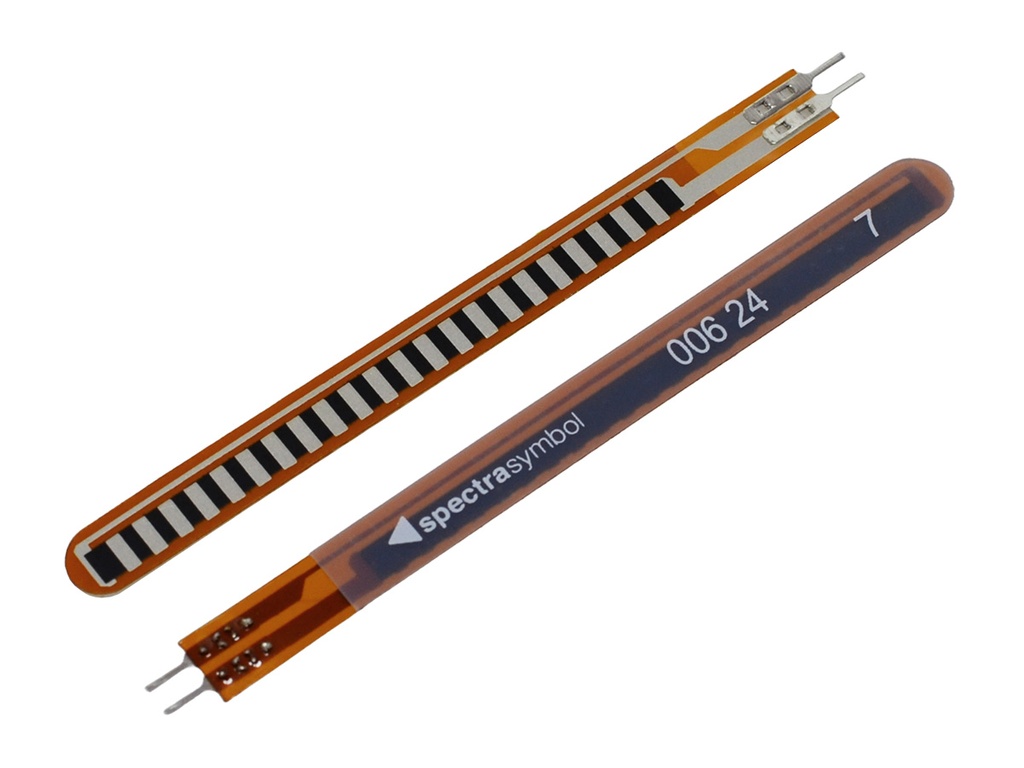
El FX-006 24 es un sensor de flexión resistivo (similar al FS-0916) que funciona como una resistencia variable: su resistencia cambia al doblarse. Con Arduino se usa en un divisor de voltaje y se lee con un pin analógico, permitiendo medir el grado de curvatura o movimiento.
¿Qué es el FX-006 24?
- Es un sensor flexible diseñado para detectar la cantidad de curvatura.
- Principio de funcionamiento:
- Plano → resistencia baja.
- Doblado → resistencia aumenta proporcionalmente al ángulo de flexión.
- Se comporta como un potenciómetro flexible, muy usado en guantes de realidad virtual, robótica y biomédica.
- Aunque el modelo FX-006 24 no tiene tanta documentación como el FS-0916, pertenece a la misma familia de sensores flexibles de 2.2"–4.5" de longitud, con resistencias típicas de 10 kΩ a 30 kΩ.
Cómo usarlo con Arduino
- Conexión básica (divisor de voltaje):
- Un extremo del sensor a 5V.
- El otro extremo al pin A0 y a una resistencia fija (10 kΩ) que va a GND.
- Se obtiene un voltaje proporcional a la flexión:

- Lectura en Arduino:
int sensorPin = A0; int valor; void setup() { Serial.begin(9600); } void loop() { valor = analogRead(sensorPin); Serial.println(valor); // Muestra nivel de flexión delay(200); } - Interpretación:
- Valores bajos → sensor plano.
- Valores altos → sensor doblado.
- Se puede calibrar para convertir la lectura en ángulo aproximado (ej. 0°–90°).
Aplicaciones comunes
- Guantes de realidad virtual para detectar movimiento de dedos.
- Robótica: medir presión en pinzas o articulaciones.
- Fisioterapia: seguimiento de articulaciones humanas.
- Interruptores flexibles en proyectos de control.
Comparación rápida
| Característica | FX-006 24 | FS-0916 (referencia) |
|---|---|---|
| Tipo | Resistencia variable | Resistencia variable |
| Longitud activa | ~60 mm (2.4") | 95 mm (3.75") |
| Resistencia plana | 10–30 kΩ aprox. | 10 kΩ |
| Variación al doblar | 2× – 4× | 2× – 4× |
| Aplicaciones | Robótica, VR, biomédica | Igual |
Su fragmento dinámico se mostrará aquí...
Este mensaje se muestra porque no proporcionó un filtro y una plantilla para usar.