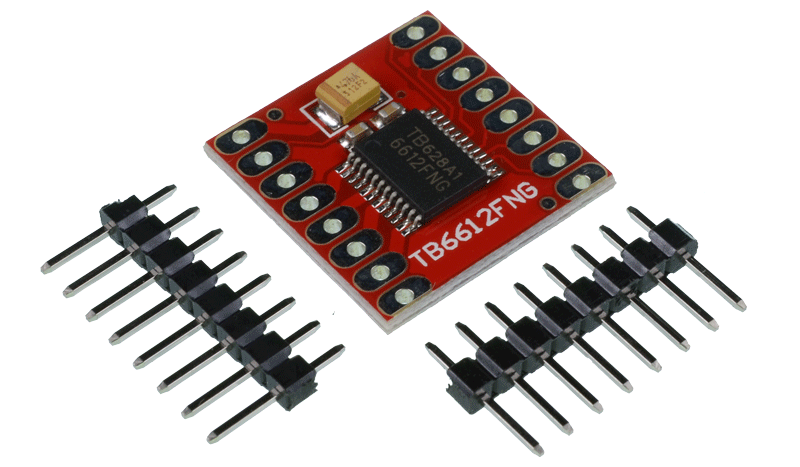
TB6612FNG en placa impresa
¿Qué es el TB6612FNG?
El TB6612FNG es un driver dual de motores basado en dos puentes H internos formados por MOSFET, diseñado para controlar dos motores DC o un motor paso a paso con conmutaciones suaves y baja caída de tensión, sin requerir componentes externos complejos.
Características principales
- 2.7–13.5 V (tensión de alimentación de motores)
- 1.2 A de corriente continua por canal, 3.2 A pico
- 2.7–5.5 V (alimentación lógica)
- RDS(on) típico de 0.5 Ω por MOSFET
- Dos canales H-Bridge independientes
- Pin STBY para modo de bajo consumo
- Protección por corte térmico integrado
Aplicaciones típicas
- Robótica móvil (robots de ruedas, plataformas diferenciales)
- Control de ventiladores y bombas pequeñas
- Impresoras 3D y sistemas CNC caseros
- Automatización de actuadores lineales
- Proyectos educativos de control de motores
Ejemplo de uso con Arduino Uno
- Conexiones de hardware
- VM (Vmotor) → fuente de motores (ej. 9 V)
- VCC (Vlogic) → 5 V de Arduino Uno
- GND del módulo → GND de Arduino
- STBY → 5 V (activar driver)
- AIN1 → pin 8 (dirección Motor A)
- AIN2 → pin 9 (dirección Motor A)
- PWMA → pin 3 (PWM velocidad Motor A)
- BIN1 → pin 10 (dirección Motor B)
- BIN2 → pin 11 (dirección Motor B)
- PWMB → pin 5 (PWM velocidad Motor B)
- Código de ejemplo
// Pines de control Motor A
const int AIN1 = 8;
const int AIN2 = 9;
const int PWMA = 3;

void setup() {
  pinMode(AIN1, OUTPUT);
  pinMode(AIN2, OUTPUT);
  pinMode(PWMA, OUTPUT);
}

void loop() {
  // Girar Motor A hacia adelante al 70% de velocidad
  digitalWrite(AIN1, HIGH);
  digitalWrite(AIN2, LOW);
  analogWrite(PWMA, 180);
  delay(2000);

  // Girar Motor A hacia atrás al 50% de velocidad
  digitalWrite(AIN1, LOW);
  digitalWrite(AIN2, HIGH);
  analogWrite(PWMA, 128);
  delay(2000);

  // Parar Motor A
  analogWrite(PWMA, 0);
  delay(1000);
}
Cuidados y buenas prácticas
- Colocar condensadores de desacoplo (0.1 µF y 10 µF) entre VM–GND y VCC–GND cerca del TB6612FNG.
- Asegurar buena disipación térmica: usar patillas térmicas soldadas al circuito impreso o un pequeño disipador si se opera cerca del límite de corriente.
- No invertir la polaridad de VM ni de VCC.
- Mantener STBY en nivel alto para operar y bajarlo para detener completamente el driver.
- Evitar cortocircuitos en las salidas de motor; un giro forzado puede generar corrientes inversas elevadas.
Disclaimer
La información proporcionada tiene fines educativos y de orientación general. El diseño e implementación final dependen de las características específicas de tu proyecto y equipo. No nos hacemos responsables de daños materiales o personales derivados del uso inapropiado de estos datos.
Su fragmento dinámico se mostrará aquí...
Este mensaje se muestra porque no proporcionó un filtro y una plantilla para usar.